PID-regulering er kanskje det mest brukte verktøyet i reguleringsteknikk, men mange makere kopierer bare kode uten å forstå hva som egentlig skjer under panseret. La oss se på dette sammen — fra matematikken bak til fungerende Arduino-kode du kan bruke i egne prosjekter.
Hva du trenger
- Arduino Uno, Nano eller tilsvarende mikrokontroller
- DC-motor med enkoder (for motoreksempelet)
- Motordriver (f.eks. L298N eller TB6612FNG)
- NTC-termistor eller DS18B20 (for temperatureksempelet)
- Effekttransistor/MOSFET eller SSR til varmeelement
- Multimeter og eventuelt et seriellt plotteverktøy
Hva er egentlig PID-regulering?
PID står for Proporsjonal, Integral og Derivert — tre bidrag som til sammen beregner hvor mye «innsats» systemet ditt skal gi for å nå et ønsket settpunkt. Enten du styrer motorhastighet, temperatur, eller balansen på en robot, er prinsippet det samme: mål avviket (feilen), og korriger deretter.
Formelen ser slik ut:
output = Kp*e(t) + Ki*∫e(t)dt + Kd*de(t)/dt
P — Proporsjonal
Den proporsjonale leddet gir en respons som er direkte proporsjonal med feilen akkurat nå. Stor feil gir kraftig korrigering, liten feil gir svak korrigering. Problemet med ren P-regulering er at systemet ofte stabiliserer seg med et lite avvik fra settpunktet — kalt steady-state error.
I — Integral
Integralleddet akkumulerer feilen over tid. Dette fjerner steady-state-feilen fordi selv en liten vedvarende feil til slutt bygger seg opp til noe integralleddet reagerer på. Baksiden er at for høy Ki kan gi overshoot og oscillasjon — og her kommer også windup-problemet vi tar for oss senere.
D — Derivert
Deriveringsleddet ser på hvor raskt feilen endrer seg, og bremser responsen før settpunktet nås — som en dempende kraft. Dette reduserer overshoot, men er også svært følsomt for støy i målingen. Mange praktiske implementasjoner filtrerer D-leddet eller utelater det helt for støyfulle sensorer.
Tips: Start alltid med kun P-regulering, legg til I når du ser vedvarende avvik, og legg til D kun hvis du sliter med overshoot. Å tune alle tre samtidig er unødvendig komplisert.
Tuning-metoder som faktisk fungerer
Å finne riktige Kp, Ki og Kd-verdier kalles tuning, og det finnes flere tilnærminger:
1. Manuell tuning (anbefalt for hobbyprosjekter)
- Sett Ki og Kd til 0
- Øk Kp gradvis til systemet begynner å oscillere jevnt rundt settpunktet
- Reduser Kp til ca. 50-60% av denne verdien
- Øk Ki forsiktig til steady-state-feilen forsvinner, uten at oscillasjonen kommer tilbake
- Legg til Kd om nødvendig for å dempe overshoot
2. Ziegler-Nichols-metoden
En klassisk, mer strukturert metode. Du finner den kritiske forsterkningen (Ku) der systemet oscillerer stabilt uten I og D, og perioden (Tu) på oscillasjonen. Deretter beregnes PID-parametrene ut fra faste forholdstall (Kp = 0.6*Ku, Ki = 2*Kp/Tu, Kd = Kp*Tu/8). Metoden gir ofte et aggressivt utgangspunkt som må finjusteres videre.
3. Autotuning-biblioteker
For Arduino finnes biblioteker som PID_AutoTune_v0 som automatiserer prosessen ved å måle systemets respons. Nyttig når du har mange enheter som skal tunes likt, men gir sjelden perfekte verdier alene.
Tips: Loggfør alltid settpunkt og faktisk verdi over tid i Serial Plotter i Arduino IDE. Å se kurven visuelt gjør tuning enormt mye lettere enn å gjette fra tall alene.
Arduino-implementasjon fra bunnen
Du kan bruke det etablerte biblioteket PID_v1 av Brett Beauregard, som er godt dokumentert og mye brukt i industrien. Her er en enkel implementasjon:
#include <PID_v1.h>

double Setpoint, Input, Output;
double Kp = 2.0, Ki = 5.0, Kd = 1.0;

PID myPID(&Input, &Output, &Setpoint, Kp, Ki, Kd, DIRECT);

void setup() {
  Setpoint = 100;
  myPID.SetMode(AUTOMATIC);
  myPID.SetOutputLimits(0, 255);
}

void loop() {
  Input = analogRead(A0);
  myPID.Compute();
  analogWrite(9, Output);
}
Biblioteket håndterer sampling-tid, output-begrensning og til og med anti-windup internt, men det er verdifullt å forstå hva som skjer under panseret.
Praktisk eksempel: Motorhastighetskontroll
La oss anta du har en DC-motor med enkoder koblet til motordriveren din. Målet er konstant turtall uavhengig av last.
- Les enkoderpulser og beregn RPM over et fast tidsintervall (f.eks. 50 ms)
- Sett dette som Input i PID-koden
- Setpoint er ønsket RPM
- Output styrer PWM-signalet til motordriveren (0–255)
Med kun P-regulering vil motoren typisk stabilisere seg litt under ønsket hastighet ved belastning. Legg til I-leddet, og den kryper opp til korrekt verdi over noen hundre millisekunder.
Trenger du komponenter til dette oppsettet, finner du både motorer og motordrivere i RoboNordic sin nettbutikk under kategoriene motorer og elektronikk.
Anti-windup — et must for I-leddet
Integral windup oppstår når systemet ikke klarer å nå settpunktet raskt nok (f.eks. motoren er fysisk blokkert, eller varmeelementet har begrenset effekt), og integralleddet fortsetter å akkumulere feil i det uendelige. Når feilen til slutt reverseres, tar det unødvendig lang tid før output faller tilbake — resultatet er kraftig overshoot.
De vanligste løsningene er:
- Clamping: Begrens den akkumulerte integralsummen til et fornuftig maksimum/minimum
- Back-calculation: Reduser integralsummen aktivt når output er mettet (saturert)
- Conditional integration: Stopp akkumulering av I-leddet helt når output ligger på grensen
PID_v1-biblioteket håndterer dette automatisk via SetOutputLimits(), men skriver du egen kode, må du implementere dette manuelt — ellers får du store problemer spesielt i temperaturregulering der oppvarming er treg.
Tips: Test alltid systemet ditt med en kraftig, brå forstyrrelse (blokker motoren et sekund, eller åpne et vindu ved temperaturregulering) for å se hvordan anti-windup-logikken oppfører seg i praksis.
Vanlige feil
- For høy Kp uten filter: Gir aggressiv, hakkete respons og kan skade mekaniske komponenter over tid
- Ignorerer sampling-tid: PID-beregninger må skje med konsistent tidsintervall, ellers blir spesielt D-leddet upålitelig
- Glemmer anti-windup: Fører til kraftig overshoot etter at systemet har vært mettet en stund
- Bruker rå, ufiltrert sensordata til D-leddet: Støy blir forsterket og gir uforutsigbar output
- Tuner i simulert miljø uten å teste under reell last: En motor uten belastning oppfører seg helt annerledes enn en som driver et hjul med friksjon
Avsluttende tanker
PID-regulering er enkel i teorien, men krever praktisk erfaring å mestre. Start smått — bygg motorhastighetsregulatoren først, forstå hvordan de tre leddene påvirker responsen din, og bygg deretter videre til mer komplekse systemer som temperaturkontroll med treg respons. Dokumentasjonen til PID_v1-biblioteket på GitHub, samt Ziegler-Nichols’ originale artikkel fra 1942, er gode referanser å lene seg på når du vil gå dypere.
All kode fra denne guiden – kompilert og klar til bruk – ligger i det åpne repoet vårt: robonordic-prosjekter/regulering/pid-regulering
Relevante produkter
-
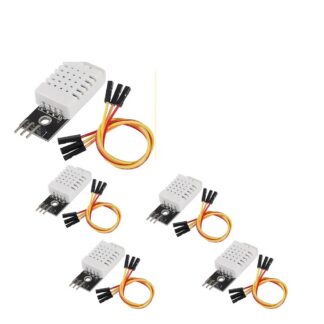
DHT22 / AM2302 Digital Temperatur- og Fuktighetssensor med kabel – 5-pakning
kr 189,00 Legg i handlekurv -
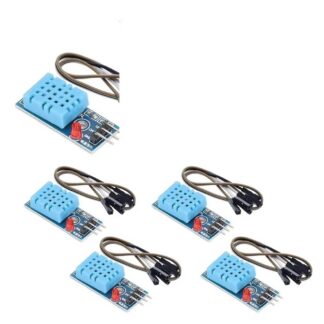
DHT11 Digital Temperatur- og Fuktighetssensor Modul for Arduino – 5-pakning
kr 139,00 Legg i handlekurv -
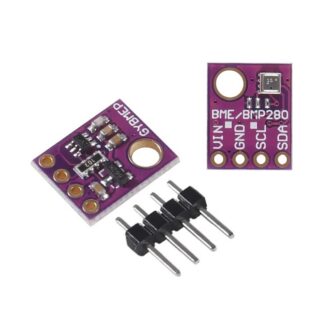
BME280 Digital Sensor – Temperatur, Fuktighet & Trykk (I2C/SPI, 3.3V/5V)
kr 149,00 Legg i handlekurv