Steppermotorer er blant de mest nyttige motorene i making-verdenen fordi de kan posisjoneres nøyaktig uten tilbakemelding fra sensorer. Men med fire ulike motor- og driverkombinasjoner å velge mellom er det lett å gå seg vill. La oss se på dette sammen, steg for steg, slik at du velger riktig oppsett for ditt prosjekt.
Hva du trenger:
- Arduino Uno, Nano eller ESP32
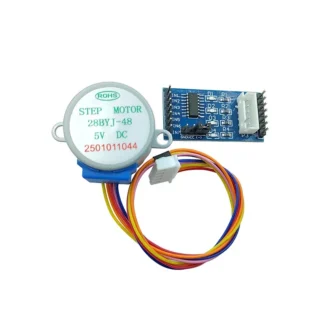
- 28BYJ-48 steppermotor med ULN2003-driverkort (til enkle prosjekter)
- Nema 17 steppermotor med TB6600- eller A4988-driver (til kraftigere prosjekter)
- Ekstern strømforsyning (5V til 28BYJ-48, 12–24V til Nema 17)
- Jumperkabler og eventuelt breadboard
- Multimeter (til strøminnstilling)
Du finner steppermotorer, drivere og tilbehør i kategoriene motorer og elektronikk hos RoboNordic.
Unipolar vs bipolar – hva er forskjellen?
En steppermotor er en motor som beveger seg i faste, små steg i stedet for å rotere jevnt. Det gjør den perfekt til 3D-printere, CNC-maskiner og robotarmer der du trenger nøyaktig posisjon.
Steppermotorer deles i to hovedtyper basert på hvordan spolene (viklingene inni motoren) er koblet:
- Unipolar: Har en ekstra midtuttak-ledning per spole. Strømmen går alltid én vei, så du trenger ikke bytte polaritet. Enklere å styre, men litt svakere. 28BYJ-48 er typisk unipolar.
- Bipolar: Har kun to ledninger per spole, og strømmen må kunne gå begge veier (reverseres) for at motoren skal rotere riktig. Krever en mer avansert driver, men gir mer kraft (dreiemoment). Nema 17 er bipolar.
Tips: Sjekk alltid databladet til motoren din før kjøp av driver – en bipolar motor fungerer ikke med en unipolar driver, og omvendt.
28BYJ-48 med ULN2003
28BYJ-48 er en liten, billig og svak unipolar steppermotor som ofte selges sammen med et ULN2003-driverkort. Dette kortet inneholder transistorer som forsterker de svake signalene fra Arduinoen slik at de kan drive motorens spoler.
Slik kobler du den til Arduino
- Koble ULN2003-kortets fire signalpinner (IN1–IN4) til fire digitale pinner på Arduinoen, for eksempel pin 8, 9, 10, 11.
- Koble VCC på driverkortet til 5V og GND til GND på Arduinoen.
- Koble motoren til den hvite kontakten på driverkortet.
- Last opp kode med Arduino-biblioteket
Stepper.hellerAccelStepper.h.
28BYJ-48 passer utmerket til nybegynnerprosjekter som automatiske kameraslider, små roboter eller skoleprosjekter – men den har lavt dreiemoment og egner seg dårlig til tunge laster.
Nema 17 med TB6600
Nema 17 er en standardisert bipolar steppermotor som brukes i de fleste 3D-printere og CNC-maskiner. Navnet «Nema 17» refererer til en standard for frontplatens mål (17 betyr 1,7 tommer, ca. 42×42 mm), ikke til spenning eller styrke.
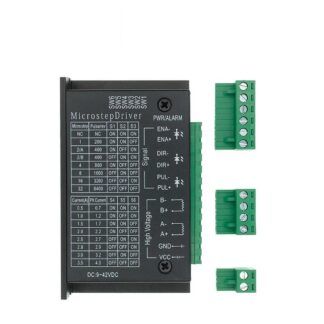
TB6600 er en robust driver som tåler høyere strøm og spenning enn mindre drivere som A4988. Den styres med kun to signaler:
- PUL (Pulse): Hver puls gir motoren ett steg (eller mikrosteg).
- DIR (Direction): Bestemmer rotasjonsretning.
Koblingssteg
- Koble motorens fire ledninger til A+, A-, B+, B- på TB6600.
- Koble PUL+ og DIR+ til to digitale pinner på Arduinoen (f.eks. pin 3 og 4).
- Koble PUL- og DIR- til GND på Arduinoen.
- Koble en strømforsyning på 12–24V til VCC og GND på driveren.
- Still inn strøm og mikrosteg med DIP-bryterne på siden av driveren (se eget avsnitt under).
L298N – begrensninger du bør kjenne til
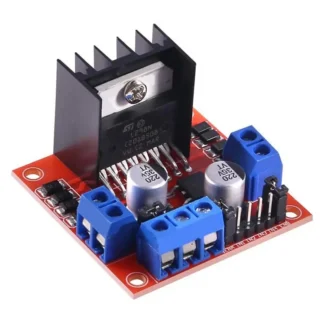
L298N er en populær og billig motordriver som ofte brukes til DC-motorer, men den fungerer også med bipolare steppermotorer. Den har imidlertid flere svakheter du bør vite om:
- Den har et betydelig spenningsfall (ca. 2V) over interne komponenter, noe som gir varmetap og mindre effektiv kraftoverføring.
- Den mangler mikrosteg – du får kun fullsteg, som gir en «hakkete» og mindre presis bevegelse.
- Strømkapasiteten er begrenset (typisk under 2A per spole i praksis), noe som gjør den uegnet til større Nema 17- eller Nema 23-motorer.
L298N er grei til læring og mindre prosjekter, men for 3D-printere og CNC anbefales TB6600 eller A4988 i stedet.
Strømbegrensning og mikrosteg
Strømbegrensning betyr at du stiller inn maksimal strøm driveren sender til motoren, slik at den ikke overopphetes. På TB6600 og A4988 gjøres dette med en liten skrue (potensiometer) på kortet, ofte kombinert med et multimeter for å måle referansespenning.
Mikrosteg er en teknikk der driveren deler hvert fysiske steg opp i flere mindre «mikrosteg» (f.eks. 1/8 eller 1/16), noe som gir jevnere bevegelse og mindre støy. Dette stilles vanligvis med DIP-brytere på TB6600.
Tips: Still aldri strømmen høyere enn motorens merkestrøm (se datablad). For høy strøm gir overoppheting og kan ødelegge både motor og driver.
AccelStepper-kode for jevn styring
Biblioteket AccelStepper gjør det enkelt å styre akselerasjon og hastighet mykt, i stedet for brå start/stopp. Her er et eksempel for Nema 17 med TB6600:
#include <AccelStepper.h>

// Driver-modus: 1 = PUL/DIR-styring
AccelStepper stepper(1, 3, 4); // PUL = pin 3, DIR = pin 4

void setup() {
  stepper.setMaxSpeed(1000);      // steg per sekund
  stepper.setAcceleration(500);   // steg per sekund^2
  stepper.moveTo(2000);           // antall steg
}

void loop() {
  stepper.run();
}
For 28BYJ-48 med ULN2003 bruker du driver-modus 8 (halvsteg) eller det ferdige Stepper.h-biblioteket som følger med Arduino IDE.
Strømforsyning – hvorfor 24V?
Nema 17-motorer presterer bedre med høyere spenning fordi det gjør at strømmen i spolene bygger seg opp raskere, noe som gir høyere toppfart og mer dreiemoment ved høye hastigheter. Mange velger derfor en 24V strømforsyning i stedet for 12V til TB6600-oppsett.
- 12V fungerer greit til lave hastigheter og enkle prosjekter.
- 24V anbefales til CNC, 3D-printere og alt som krever rask bevegelse eller høy belastning.
- Sjekk alltid at driveren (TB6600 tåler opptil 42V) og motoren er kompatible med spenningen du velger.
Tips: Bruk en strømforsyning med litt margin i amperetall (A) – summer strømbehovet til alle motorene og legg på 20-30% buffer.
Vanlige feil
- Bytte om A/B-spoler feil: Gir motoren som rykker eller vibrerer uten å rotere. Sjekk fargekoding i databladet.
- For høy strøminnstilling: Fører til overoppheting av driver og motor – bruk kjøleribbe ved behov.
- Felles GND glemt: Arduino og ekstern strømforsyning må dele samme GND for at signalene skal fungere korrekt.
- Bruke L298N til tunge Nema 17-oppsett: Gir for lite kraft og dårlig presisjon – velg TB6600 eller A4988 i stedet.
- Feil mikrosteg-innstilling i koden: Hvis DIP-bryterne er satt til 1/8 steg, må koden justeres slik at antall steg per omdreining stemmer (f.eks. 1600 steg i stedet for 200).
Med riktig kombinasjon av motor, driver og strømforsyning kan du bygge alt fra enkle skoleprosjekter til presise CNC-maskiner. Ta gjerne en titt i RoboNordics utvalg av motorer og elektronikk for å finne komponentene som passer ditt neste prosjekt.
Kilder og videre lesning
- Datablad 28BYJ-48 og ULN2003 (produsentens tekniske dokumentasjon)
- TB6600 brukermanual (DIP-bryter-tabeller for strøm og mikrosteg)
- AccelStepper-biblioteket, offisiell dokumentasjon (arduino.cc/reference/libraries)